基本牛顿方法
基本牛顿方法, 迭代方向为 $d_k = -G_k^{-1}g_k$, 步长取1. 迭代公式为 $x_k = x_k + d_k$. 因为不能保证 hesse 矩阵正定, 导致无法保证 $d_k$ 为下降方向. 其具有局部收敛性, 即初始点距离最优点必须足够小, 否则迭代序列 $x{k}$ 就会收敛到鞍点或极大点.
下面用两个不同初始点测试函数
$$
f(x) = \frac{x_1^4}{12} + \frac{x_1^2}{2} + x_2arctanx_2 - \frac{ln(x_2^2 + 1)}{2}
$$
它的一阶导和 hesse 阵分别为
$$
g(x) = [x_1^2/3 + x_1 ~, ~ arctanx_2 ]’
$$
$$
G(x) = \begin{bmatrix}
x_1^2+1 & 0\\
0 & \frac{1}{x_2^2+1}
\end{bmatrix}
$$
基本牛顿法代码:
|
|
运行代码.
初始点选取 $x^{(0)} = [1, 0.7]’$ 时运行结果:
| Iter | $x$ | $f(x)$ |
|---|---|---|
| 1 | [1, 0.7]’ | 0.8115 |
| 2 | [0.33, -0.21]’ | 0.0785 |
| 3 | [0.02, 0.0061]’ | 0.0003 |
| 4 | [0, 0] | 0 |
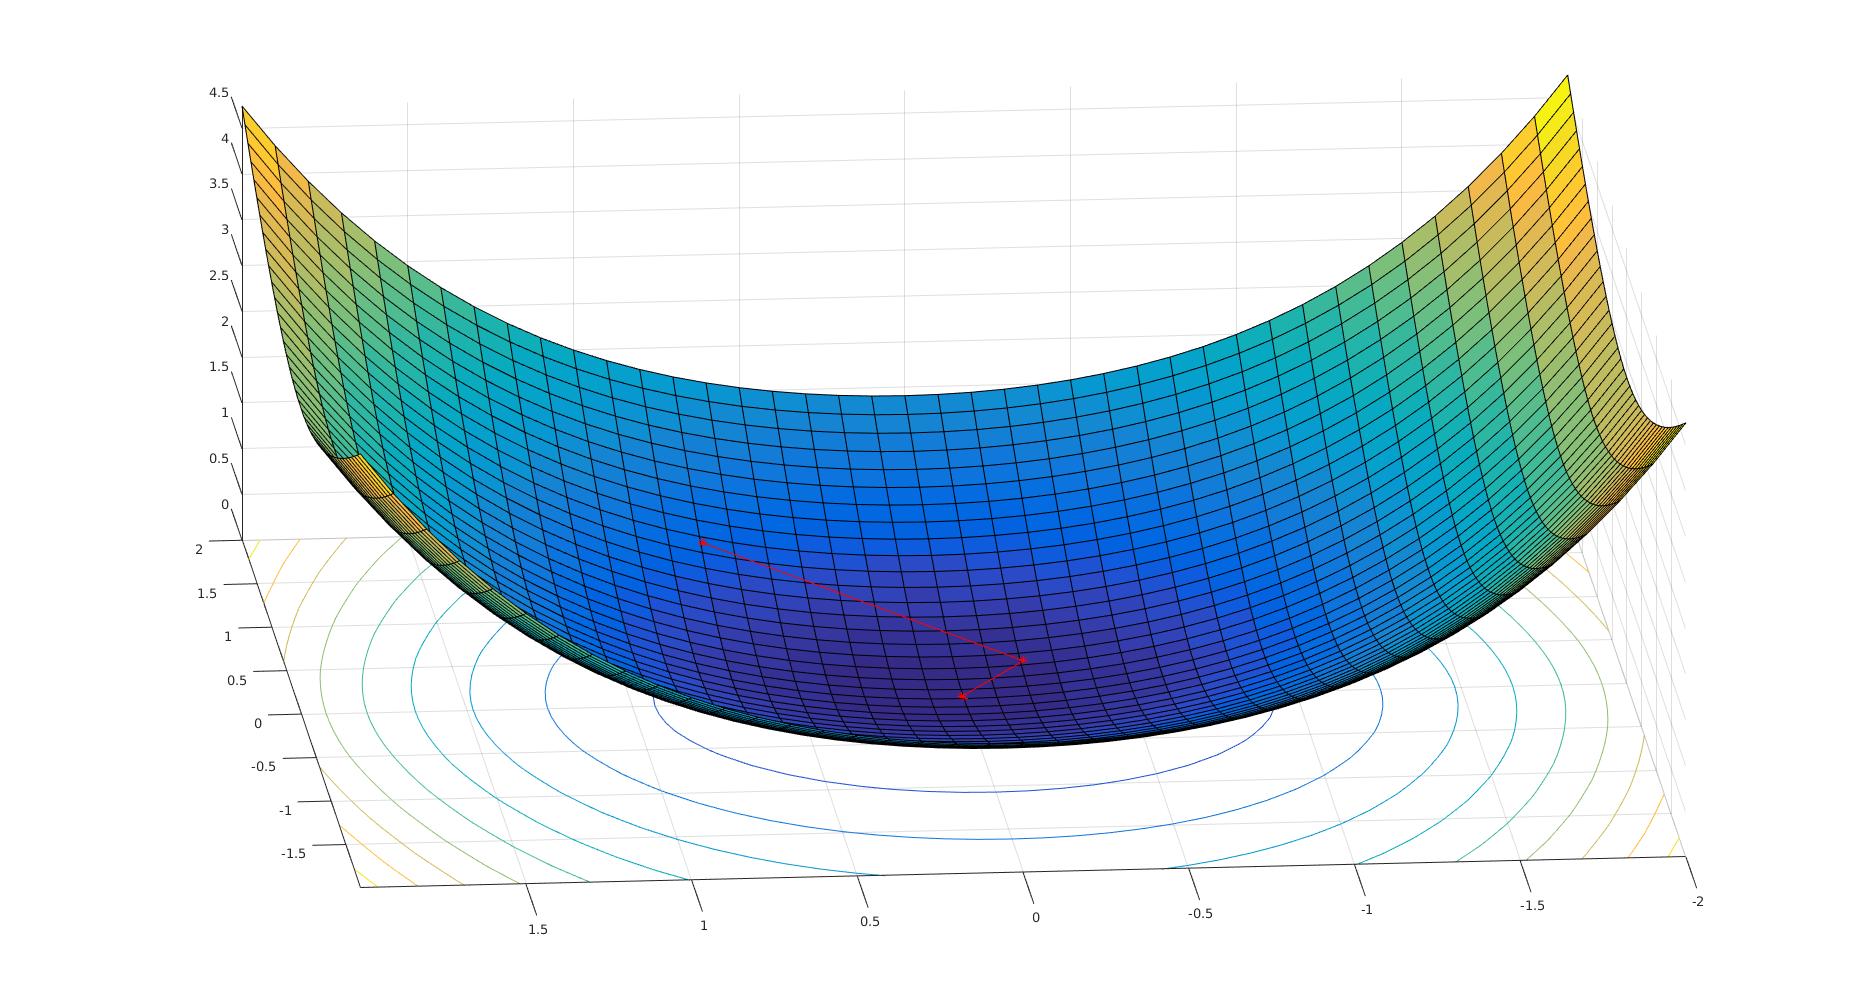
很快收敛到极小值点. 二维变量可以画图,下面画出优化时经过的路径:
初始点选取 $x^{(1)} = [1, 2]’$ 时运行结果:
| Iter | $x$ | $f(x)$ |
|---|---|---|
| 1 | [1,2]’ | 1.9929 |
| 2 | [0.33, -3.54]’ | 3.3346 |
| 3 | [0.02, 13.95]’ | 18.2780 |
| 4 | [7e-6, -279.34]’ | 432.1602 |
| …… | …… | …… |
函数值随迭代增大, 方法失效.